
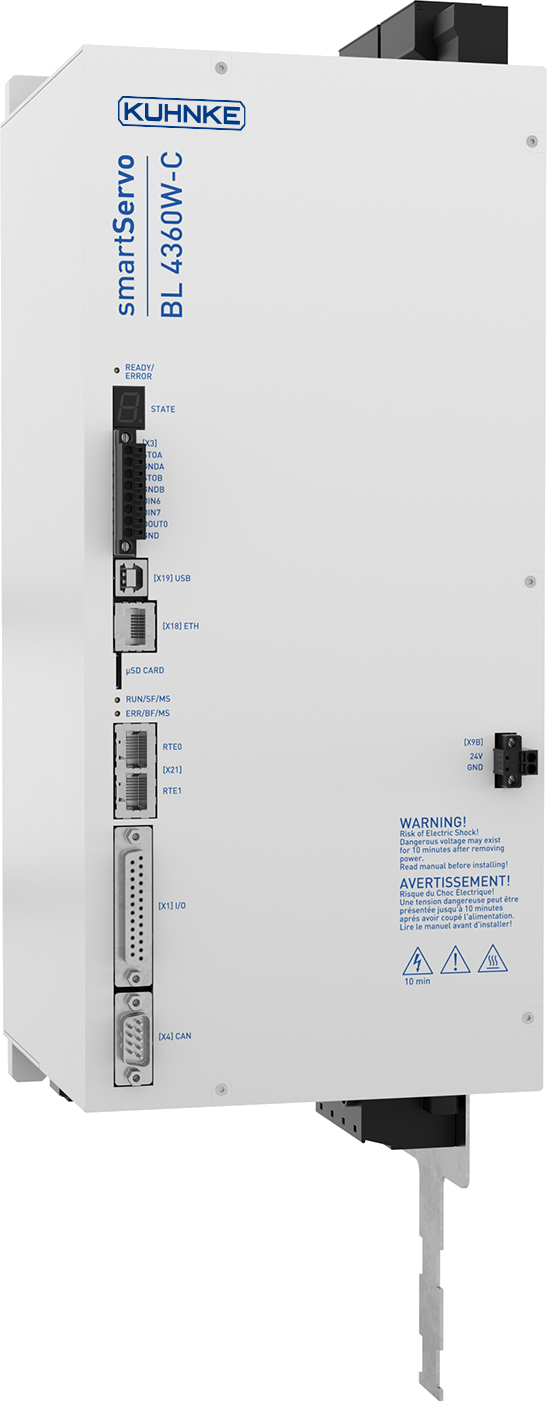
Kuhnke BL4360W.C 60 A 伺服驱动器
产品代码: BL4360W.C
BL 伺服驱动器支持多种电机类型和常见的位置编码器。通过对集成技术功能进行参数化,可适配不同的应用。驱动器中外部信号的高精度处理实现了短循环时间。 技术功能 定位 (Positioning):无论是线性、限加加速度 (jerk) 还是限扭矩——通过集成的定位控制实现运动任务。 路径程序 / 链接 (Path program / Linking):全部 256 个定位组可相互链接,无需外部控制系统即可完成复杂的定位任务。数字输入允许基于状态的分支。 飞锯 (Flying saw):通过将飞锯功能集成到驱动器中,除了短循环时间外还可获得高精度。 电子齿轮 / 同步:通过可变的齿轮比,不同驱动器的位置同步或速度同步运动可借助软件助手快速完成参数化。 凸轮盘 (CAM disk):结合集成的虚拟主轴和同步功能,电子凸轮可用于协调多个驱动器。 直线电机:用于确定换向位置的专用方法及相关监控功能,允许在无换向信息的情况下运行直线电机。 回转工作台 (Rotary table):针对回转工作台应用提供多种旋转轴模式。这些模式可与凸轮盘和电子齿轮组合使用。 开关凸轮 (Switching cams):与位置触发器、转子位置触发器和凸轮盘关联的开关凸轮可轻松参数化并连接到数字输出。 安全功能 STO – Safe Torque Off:依据 EN 61800-5-2…
电话: 0850 885 03 51
数据表、用户手册以及软件包(如有)。
技术规格
| 品牌 | Kuhnke |
|---|---|
| 型号 / 产品代码 | BL4360W.C |
| 系列 | BL |
| 额定输出电流 | 60 A |
| 输出功率 | 18 kW |
| 2 s 最大输出功率 | 45 kW |
| 2 s 最大输出电流 | 150 A |
| 供电电压 | 3 x 230…480 VAC |
| 现场总线接口 | CANopen, Ethernet, EtherCAT, PROFINET |
| 编码器接口 | EnDat 2.2, HIPERFACE®, HIPERFACE DSL®, 增量编码器, resolver, FA-CODER |
| 安全功能 | STO, SS1, SOS, SS2, SLS, SSR, SBC, SSM, SDI |
说明
BL 伺服驱动器支持多种电机类型和常见的位置编码器。通过对集成技术功能进行参数化,可适配不同的应用。驱动器中外部信号的高精度处理实现了短循环时间。
技术功能
定位 (Positioning):无论是线性、限加加速度 (jerk) 还是限扭矩——通过集成的定位控制实现运动任务。
路径程序 / 链接 (Path program / Linking):全部 256 个定位组可相互链接,无需外部控制系统即可完成复杂的定位任务。数字输入允许基于状态的分支。
飞锯 (Flying saw):通过将飞锯功能集成到驱动器中,除了短循环时间外还可获得高精度。
电子齿轮 / 同步:通过可变的齿轮比,不同驱动器的位置同步或速度同步运动可借助软件助手快速完成参数化。
凸轮盘 (CAM disk):结合集成的虚拟主轴和同步功能,电子凸轮可用于协调多个驱动器。
直线电机:用于确定换向位置的专用方法及相关监控功能,允许在无换向信息的情况下运行直线电机。
回转工作台 (Rotary table):针对回转工作台应用提供多种旋转轴模式。这些模式可与凸轮盘和电子齿轮组合使用。
开关凸轮 (Switching cams):与位置触发器、转子位置触发器和凸轮盘关联的开关凸轮可轻松参数化并连接到数字输出。
安全功能
STO – Safe Torque Off:依据 EN 61800-5-2 切断驱动器的电源供给。该功能确保驱动器不再产生动力。
SS1 – Safe Stop 1:驱动器以规定的制动斜坡在规定时间内独立停止,随后安全地关闭电源供给。支持 SS1 type C。
SOS – Safe Operating Stop:在需要主动保持并安全监控电机位置或轴位置时使用。
SS2 – Safe Stop 2:驱动器以规定的制动斜坡在规定时间内停止。规定时间结束后触发 SOS(安全运行停止)。标准中描述的全部三种变体均受支持。
SLS – Safely Limited Speed:防止电机超过设定的速度限值。
SSR – Safe Speed Range:在需要将驱动器速度保持在设定范围内时使用。
SBC – Safe Brake Control:提供用于控制外部电机制动器的安全输出信号。由此防止在无扭矩状态下的意外运动。带有自身功率电子器件的外部保持制动器也可通过安全输出进行控制。
SSM – Safe Speed Monitor:在设定的限值范围内监控驱动器速度。当超过或低于限值时,触发一个安全相关的信号输出。
SDI – Safe Direction:确保驱动器仅能沿设定方向运动。
通信接口
CANopen、Ethernet、EtherCAT、PROFINET。
编码器接口
EnDat 2.2、HIPERFACE、HIPERFACE DSL、增量式编码器、resolver、FA-CODER。