
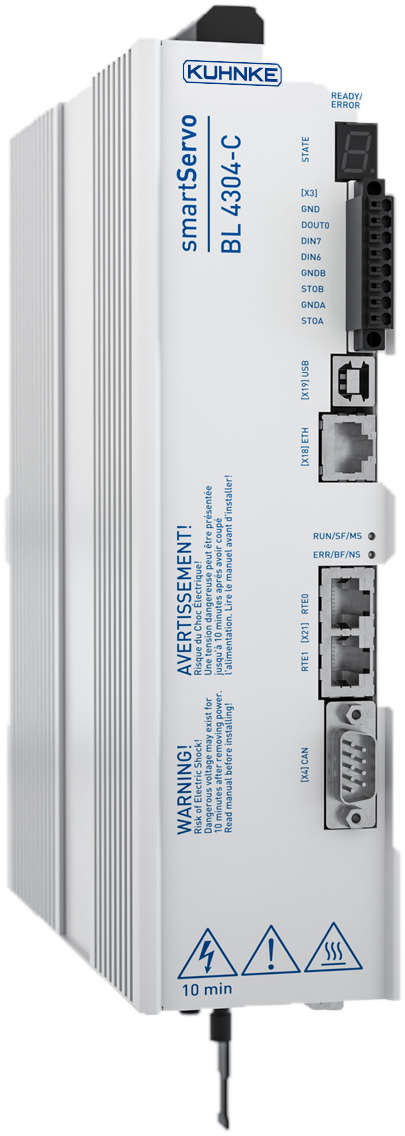
Kuhnke BL4304.C 4 A Servoregler
Produktcode: BL4304.C
Die BL-Servoregler unterstützen zahlreiche Motortypen und gängige Positionsencoder. Durch die Parametrierung der integrierten Technologiefunktionen lassen sie sich an unterschiedliche Anwendungen anpassen. Die hochpräzise Auswertung externer Signale im Regler ermöglicht kurze Zykluszeiten. Technologiefunktionen Positionierung (Positioning): Ob linear, ruckbegrenzt oder momentbegrenzt –…
Telefon: 0850 885 03 51
Datenblatt, Bedienungsanleitung und, sofern vorhanden, Softwarepakete.
Technische Daten
| Marke | Kuhnke |
|---|---|
| Modell / Produktcode | BL4304.C |
| Serie | BL |
| Nennausgangsstrom | 4 A |
| Ausgangsleistung | 1.6 kW |
| 2 s max. Ausgangsleistung | 4.8 kW |
| 2 s max. Ausgangsstrom | 12 A |
| Versorgungsspannung | 3 x 230…480 VAC |
| Feldbus-Schnittstellen | CANopen, Ethernet, EtherCAT, PROFINET |
| Encoder-Schnittstellen | EnDat 2.2, HIPERFACE®, HIPERFACE DSL®, Inkrementalencoder, Resolver, FA-CODER |
| Sicherheitsfunktionen | STO, SS1, SOS, SS2, SLS, SSR, SBC, SSM, SDI |
Beschreibung
Die BL-Servoregler unterstützen zahlreiche Motortypen und gängige Positionsencoder. Durch die Parametrierung der integrierten Technologiefunktionen lassen sie sich an unterschiedliche Anwendungen anpassen. Die hochpräzise Auswertung externer Signale im Regler ermöglicht kurze Zykluszeiten.
Technologiefunktionen
Positionierung (Positioning): Ob linear, ruckbegrenzt oder momentbegrenzt – mit der integrierten Positionierregelung werden Bewegungsaufgaben ausgeführt.
Wegprogramm / Verkettung (Path program / Linking): Alle 256 Positioniersätze lassen sich miteinander verketten, sodass komplexe Positionieraufgaben ohne externes Steuerungssystem gelöst werden. Digitale Eingänge erlauben eine zustandsabhängige Verzweigung.
Fliegende Säge (Flying saw): Durch die Integration der Funktion Fliegende Säge in den Regler werden neben kurzen Zykluszeiten auch hohe Genauigkeiten erreicht.
Elektronisches Getriebe / Synchronisation: Die positions- oder geschwindigkeitssynchrone Bewegung verschiedener Antriebe mit variablen Getriebeverhältnissen wird über einen Software-Assistenten schnell parametriert.
Kurvenscheibe (CAM disk): Zusammen mit integriertem virtuellem Master und Synchronisation kann die elektronische Kurvenscheibe zur Koordination mehrerer Antriebe genutzt werden.
Linearmotoren: Spezielle Verfahren zur Bestimmung der Kommutierungslage und zugehörige Überwachungsfunktionen ermöglichen den Betrieb von Linearmotoren ohne Kommutierungsinformation.
Rundtisch (Rotary table): Für Rundtischanwendungen stehen verschiedene Rundachsmodi zur Verfügung. Diese lassen sich mit Kurvenscheibe und elektronischem Getriebe kombinieren.
Schaltnocken (Switching cams): Positionstrigger, Rotorlagetrigger und mit der Kurvenscheibe verknüpfte Schaltnocken lassen sich einfach parametrieren und mit digitalen Ausgängen verbinden.
Sicherheitsfunktionen
STO – Safe Torque Off: Trennung der Energieversorgung des Antriebs gemäß EN 61800-5-2. Diese Funktion stellt sicher, dass der Antrieb keine Kraft mehr erzeugen kann.
SS1 – Safe Stop 1: Der Antrieb wird mithilfe einer definierten Bremsrampe innerhalb einer definierten Zeit selbstständig zum Stillstand gebracht, anschließend wird die Energieversorgung sicher abgeschaltet. SS1 Typ C wird unterstützt.
SOS – Safe Operating Stop: Kommt zum Einsatz, wenn die Motorposition oder Achsposition aktiv gehalten und sicher überwacht werden muss.
SS2 – Safe Stop 2: Der Antrieb wird mit einer definierten Bremsrampe innerhalb einer definierten Zeit zum Stillstand gebracht. Nach Ablauf der definierten Zeit wird SOS (Safe Operating Stop) ausgelöst. Alle drei in der Norm beschriebenen Varianten werden unterstützt.
SLS – Safely Limited Speed: Verhindert, dass der Motor die festgelegte Geschwindigkeitsgrenze überschreitet.
SSR – Safe Speed Range: Kommt zum Einsatz, wenn die Antriebsgeschwindigkeit innerhalb eines festgelegten Bereichs gehalten werden muss.
SBC – Safe Brake Control: Stellt ein sicheres Ausgangssignal zur Ansteuerung externer Motorbremsen bereit. So wird im momentfreien Zustand eine unerwünschte Bewegung verhindert. Auch eine externe Haltebremse mit eigener Leistungselektronik kann über die sicheren Ausgänge angesteuert werden.
SSM – Safe Speed Monitor: Überwacht die Geschwindigkeit des Antriebs innerhalb festgelegter Grenzen. Werden die Grenzen über- oder unterschritten, wird ein sicherheitsrelevanter Signalausgang ausgelöst.
SDI – Safe Direction: Stellt sicher, dass sich der Antrieb nur in der festgelegten Richtung bewegen kann.
Kommunikationsschnittstellen
CANopen, Ethernet, EtherCAT, PROFINET.
Encoder-Schnittstellen
EnDat 2.2, HIPERFACE, HIPERFACE DSL, Inkrementalencoder, Resolver, FA-CODER.